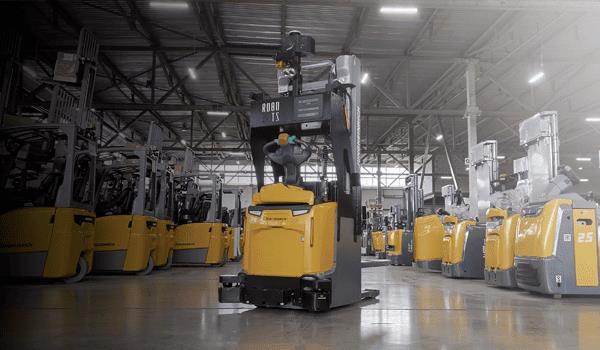

Какие роботы нужны складу
Внутренняя логистика состоит из множества операций, которые на схеме выглядят похожими, но в работе требуют разной техники. Перевезти тележки между корпусами, доставить паллету к зоне комплектации и поставить груз на высокий стеллаж — три самостоятельные задачи. Попытка решить их одной машиной часто приводит либо к избыточным затратам, либо к ограничениям по скорости и функциональности.
Выбор роботов для склада начинается с понимания того, какие перемещения занимают больше всего времени и ресурсов. Имеет значение не только масса груза. Нужно учитывать протяженность маршрутов, высоту хранения, ширину проходов, количество циклов за смену, расположение точек погрузки и характер движения персонала. Чем точнее описана операция, тем легче подобрать под нее автономную технику.
Роботы позволяют убрать из рабочего процесса значительную часть повторяющихся перевозок. При этом они не заменяют склад как единую систему. Их задача намного конкретнее — выполнять транспортные операции по заданному алгоритму и получать новые задания от системы управления.
Горизонтальные перевозки требуют своей техники
На производственных и распределительных объектах грузы часто перемещаются между одними и теми же участками. Это может быть доставка комплектующих к линии, вывоз готовой продукции, перевозка тары или перемещение тележек между зонами хранения.
Если маршрут длинный, а груз удобно перевозить составом, рациональнее использовать автономный тягач. Он способен работать с несколькими тележками и выполнять повторяющиеся рейсы без постоянного участия водителя.
Такой робот особенно полезен там, где сама операция погрузки занимает немного времени, а основная часть цикла приходится на движение. Человек в этой ситуации большую часть смены фактически занят транспортировкой. Передача маршрута автономной машине освобождает сотрудника для операций, где требуется ручная работа или принятие решений.
Работа с паллетой требует другого подхода
Перевозка паллет отличается от буксировки тележек. Здесь недостаточно приехать из одной точки в другую. Машина должна точно подойти к грузу, правильно завести вилы, поднять паллету и затем безопасно установить ее в заданном месте.
Эту задачу выполняет роботизированная вилочная техника. Она подходит для перемещения грузов между зонами приемки, хранения, комплектации и отгрузки. При выборе оборудования важны размеры паллет, масса груза и конфигурация рабочих площадок.
Большую роль играет точность позиционирования. Несколько сантиметров могут не иметь значения при обычном движении по коридору, но возле паллеты или точки передачи груза такая погрешность уже способна сорвать операцию.
Робот должен не только подъехать к нужной позиции, но и подтвердить, что груз действительно можно взять. Поэтому работа с паллетами требует более сложного взаимодействия между системой навигации, датчиками и механизмом подъема.
Высотное хранение предъявляет свои требования
Склады стремятся использовать пространство не только по площади, но и по высоте. Чем выше стеллажная система, тем больше требований к технике, которая работает с верхними ярусами.
Для таких операций применяются ричтраки. В роботизированном исполнении они выполняют те же задачи, что и управляемая человеком техника, но движение и позиционирование выполняются автоматически.
Ричтрак должен точно подъехать к ячейке, вывести грузоподъемный механизм на нужную высоту и установить либо забрать паллету. Ошибка, допустимая при обычной перевозке по полу, при работе на высоте становится критичной.
Поэтому выбор автономного ричтрака связан не только с грузоподъемностью. Необходимо учитывать высоту стеллажей, размеры проходов, тип паллет, конфигурацию ячеек и требования к точности.
Универсального складского робота не существует
Маркетинговое представление о роботе как о машине, способной выполнять любую операцию, плохо соответствует реальной складской логистике. Чем сложнее объект, тем заметнее специализация техники.
На практике чаще используют несколько типов автономных машин, каждая из которых отвечает за свой участок процесса. При выборе обычно оценивают следующие параметры
- массу и размеры перемещаемого груза;
- длину и частоту маршрутов;
- высоту подъема;
- ширину рабочих проходов;
- формат погрузки и разгрузки;
- необходимость работы с тележками или паллетами;
- интенсивность движения людей и другой техники.
Такое разделение позволяет не покупать оборудование с избыточными возможностями. Если груз требуется только перевозить между удаленными зонами, нет смысла использовать сложную подъемную машину. И наоборот, обычный транспортный робот не сможет заменить технику для работы со стеллажами.
Роботы должны работать как единая система
Даже правильно выбранная техника не принесет ожидаемой пользы, если каждой машине приходится вручную назначать задания. Складская роботизация становится эффективнее, когда оборудование связано с системой управления.
WMS может передавать роботу информацию о том, какой груз необходимо забрать, откуда его взять и куда доставить. После завершения операции система назначает следующую задачу. Это превращает автономную машину в полноценное звено внутренней логистики.
На предприятии могут одновременно работать несколько типов роботов. Тягач доставляет партию грузов из одной зоны в другую, штабелер перемещает отдельные паллеты, а ричтрак обслуживает высотные стеллажи. Если задания распределяются централизованно, такая схема работает согласованно и требует меньше ручного вмешательства.
При большом количестве техники возникает еще одна задача — управление трафиком. Система должна учитывать занятые маршруты, очередность операций и возможные пересечения. Иначе несколько быстрых роботов способны создать на складе больше помех, чем пользы.
Люди остаются частью рабочего процесса
Полностью изолированный роботизированный склад встречается значительно реже, чем объект со смешанным движением. Обычно автономные машины работают рядом с сотрудниками, электрическими тележками и обычными погрузчиками.
Это влияет на проектирование маршрутов. Роботу необходимо обнаруживать препятствия, снижать скорость в определенных зонах и безопасно останавливаться при появлении человека. Иногда целесообразно изменить движение так, чтобы потоки людей и техники пересекались реже.
Сотрудникам также нужно понимать, как взаимодействовать с новой техникой. Не следует оставлять груз в зоне движения, перекрывать точки позиционирования или пытаться вручную корректировать маршрут робота. Простые правила эксплуатации нередко оказываются не менее важными, чем технические настройки.
Начинать лучше с подходящей операции
Выбор робота не должен начинаться с каталога оборудования. Сначала полезнее найти операцию, которая выполняется десятки или сотни раз за смену, занимает много времени и имеет достаточно стабильный сценарий.
После этого можно определить требования к технике. Для горизонтального движения нужен один тип машины, для паллетных операций другой, для высотных стеллажей третий. Уже на этом этапе становится понятно, какие характеристики действительно необходимы, а какие не принесут практической пользы.
Такой принцип снижает риск покупки оборудования, которое формально подходит по характеристикам, но плохо вписывается в рабочий процесс. Склад получает не просто автономную машину, а инструмент под конкретную логистическую задачу.